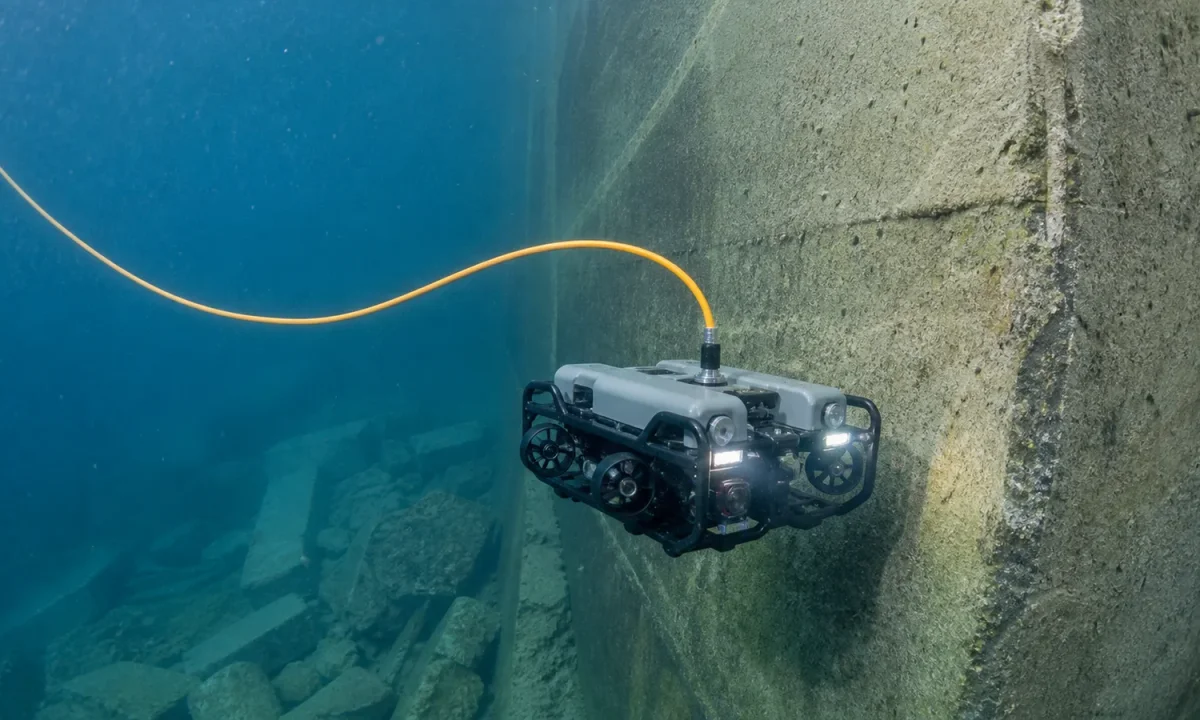
สายเทเธอร์ ROV ที่ออกแบบตามระบบใต้น้ำ
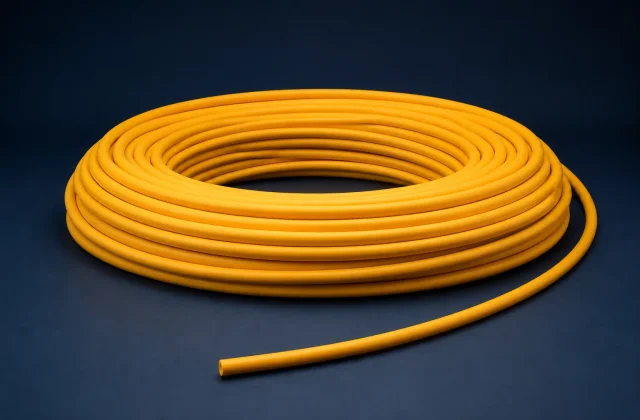
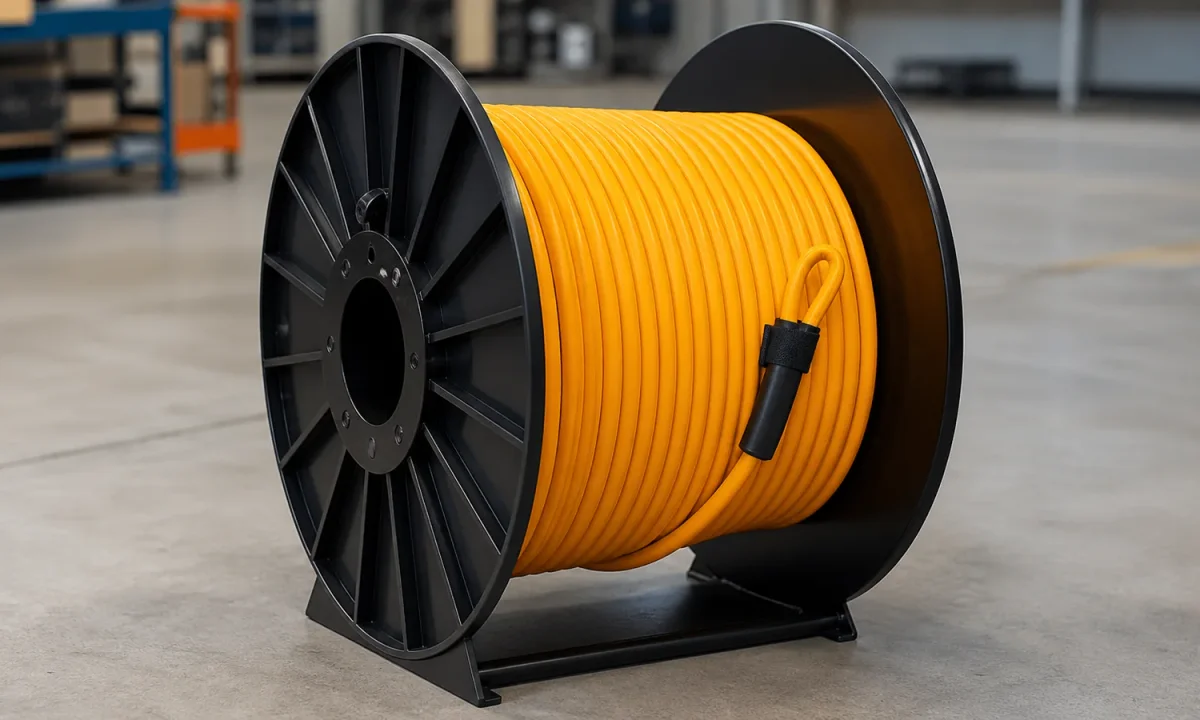
DEV CABLE ออกแบบและผลิต สายเทเธอร์ ROV ลอยตัวเป็นกลางตามสเปก สำหรับหุ่นยนต์ใต้น้ำ ROV ตรวจสอบ กล้อง ระบบโซนาร์ และเซนเซอร์ใต้ทะเล ปรับโครงสร้างได้ตามระบบจ่ายไฟ สัญญาณควบคุม คู่สายทองแดงสำหรับข้อมูล Ethernet ใยแก้วนำแสง ความแข็งแรงทางกล และเป้าหมายการลอยตัวของแต่ละโครงการ
การออกแบบต้องพิจารณาสมรรถนะทางไฟฟ้าร่วมกับเส้นผ่านศูนย์กลาง ความยืดหยุ่น แรงดึง ความทนน้ำ วิธีเข้าปลายสาย และพฤติกรรมของสายในน้ำ ตัวเลือกด้านล่างปรับได้ตามโครงการ ยืนยันโครงสร้างและพิกัดสุดท้ายหลังตรวจสอบตัว ROV วิธีปล่อยลงน้ำ และสภาพการใช้งานแล้วเท่านั้น
โครงสร้างสายเทเธอร์ ROV ที่ใช้กันทั่วไปสี่แบบ
สายสัญญาณและการควบคุม
สายเทเธอร์สัญญาณขนาดกะทัดรัดอาจใช้คู่บิดเกลียวหนึ่งถึงสี่คู่สำหรับการควบคุม, บัส RS-232, RS-485, CAN, การสื่อสารด้วยเซ็นเซอร์, วิดีโอแอนะล็อก หรือโปรโตคอลอื่นๆ ที่ตรวจสอบแล้ว เลือกระยะเกลียวของคู่สาย ชีลด์ และขนาดตัวนำตามชนิดสัญญาณ ระยะส่ง การโค้งงอ และสภาพสัญญาณรบกวน
สายเทเธอร์ Ethernet
การออกแบบสองหรือสี่คู่สามารถรองรับการส่งผ่านกล้อง การวัดและส่งข้อมูลทางไกล และเครือข่ายหุ่นยนต์ใต้น้ำ ต้องยืนยันว่าโครงสร้างที่ประกอบเสร็จรองรับ Cat5e, Cat6 หรือพิกัดสมรรถนะอื่นตามความยาวลิงก์ที่ต้องการ ไม่สามารถสรุปจากจำนวนคู่สายได้
สายไฟและสายสัญญาณแบบไฮบริด
สายเทเธอร์แบบไฮบริดสามารถวางตัวนำไฟฟ้า คู่สัญญาณ คู่การสื่อสาร ชีลด์ตามต้องการ วัสดุกั้นน้ำ และส่วนประกอบความแข็งแรงทางกลไว้ในสายเคเบิลเส้นเดียว วิธีการนี้มีประโยชน์เมื่อ ROV ขนาดกะทัดรัดต้องใช้สายเทเธอร์เส้นเดียวสำหรับไฟเลี้ยงจากฝั่งผิวน้ำและสัญญาณควบคุมตัว ROV
สายใยแก้วนำแสงไฮบริด
ไฟเบอร์โหมดเดี่ยวหรือมัลติโหมดสามารถรวมเข้ากับตัวนำทองแดงสำหรับวิดีโอ HD, โซนาร์, การส่งข้อมูลทางไกลที่มีแบนด์วิธสูง หรือลิงก์การสื่อสารที่ยาวกว่า การตรวจสอบทางวิศวกรรมครอบคลุมจำนวนเส้นใย การป้องกันเส้นใย การควบคุมการดัด และวิธีเข้าปลายสาย
การลอยตัวถูกกำหนดโดยการใช้งาน
การลอยตัวเป็นกลางขึ้นอยู่กับโครงสร้างสายและสภาพน้ำ จึงต้องออกแบบการลอยตัวตามการใช้งาน น้ำจืดและน้ำทะเลมีความหนาแน่นต่างกัน ปริมาณทองแดง วัสดุเสริมแรง วัสดุเติม โครงสร้างเปลือก การเข้าปลายสาย และค่าคลาดเคลื่อนการผลิตล้วนส่งผลต่อการลอยตัว
เป้าหมายการออกแบบที่มีอยู่อาจรวมถึงการลอยตัวที่เป็นกลางในน้ำจืด การลอยตัวที่เป็นกลางในน้ำทะเล การลอยตัวที่เป็นบวกเล็กน้อย หรือเป้าหมายที่ลูกค้าระบุ RFQ ควรระบุประเภทของน้ำ สภาพการทำงานที่คาดหวัง ความยาวสายเทเธอร์ทั้งหมด และวิธีการใช้งานหรือจัดการสายเทเธอร์
โครงสร้างสายเทเธอร์ ROV ที่ได้รับการออกแบบทางวิศวกรรม
โครงสร้างสายเทเธอร์ ROV จะต้องรักษาสมดุลระหว่างประสิทธิภาพทางไฟฟ้า ความต้านทานแรงดึง เส้นผ่านศูนย์กลางของสายเคเบิล ความยืดหยุ่น แรงต้านน้ำ และการลอยตัว โครงสร้างตามสเปกโครงการอาจประกอบด้วย:
- โฟม PUR หรือเปลือกสายตัวนอกโพลียูรีเทนที่ได้รับการออกแบบทางวิศวกรรมอื่นๆ
- อะรามิดหรือเส้นด้ายที่มีความแข็งแรงสูงอื่นๆ สำหรับเส้นทางการรับน้ำหนักทางกล
- เส้นด้าย ไฟเบอร์ หรือไส้อุดเชิงวิศวกรรมที่กั้นน้ำ
- คู่บิดเกลียวสำหรับสัญญาณหรือข้อมูล
- ตัวนำไฟฟ้าเมื่อจำเป็น
- ไฟเบอร์ยูนิตแบบโหมดเดี่ยวหรือมัลติโหมดที่ได้รับการป้องกันเมื่อจำเป็น
- ส่วนรับแรงตรงกลางเมื่อภาระและรูปทรงภายในต้องใช้
ลำดับชั้นวัสดุปรับได้ตามโครงการ DEV CABLE จะตรวจสอบระบบกำลังของ ROV โปรโตคอลการสื่อสาร ความลึกในการใช้งาน ความยาวสายเทเธอร์ เส้นผ่านศูนย์กลางที่ต้องการ ข้อกำหนดแรงดึง และวิธีการเข้าปลายสาย ก่อนที่จะจัดทำแบบร่างและข้อกำหนดขั้นสุดท้าย
โครงสร้างอ้างอิง DEV-NB4P-26
โครงสร้างตัวอย่างต่อไปนี้ใช้เป็นจุดเริ่มต้นสำหรับการออกแบบ รุ่นอ้างอิงนี้ไม่มี SKU ตายตัวที่เผยแพร่ พิกัดไฟฟ้า ทางกล และความลึกที่ไม่ได้แสดงต้องยืนยันแยกต่างหาก
| พารามิเตอร์ | โครงสร้างอ้างอิง |
|---|---|
| ประเภทสายเคเบิล | สายเทเธอร์ ROV ที่ลอยตัวเป็นกลาง |
| การสื่อสาร | 4 คู่บิดเกลียว |
| ตัวนำ | ทองแดงชุบดีบุกตีเกลียว |
| ขนาดตัวนำ | 26 AWG |
| ฉนวน | PE หรือฉนวนเชิงวิศวกรรม |
| ส่วนรับแรง | อะรามิด / เส้นด้ายกำลังสูง |
| การปิดกั้นน้ำ | เส้นด้าย ไฟเบอร์ หรือไส้อุดเชิงวิศวกรรมที่กั้นน้ำ |
| เปลือกนอก | โฟม PUR / โพลียูรีเทนที่ออกแบบเป็นพิเศษ |
| สีเปลือกสาย | สีเหลือง/สีส้ม/กำหนดเอง |
| การลอยตัว | เป็นกลาง / เป็นบวกเล็กน้อย / กำหนดเอง |
| ความยาวและ OD | กำหนดเอง / ขึ้นอยู่กับการออกแบบที่ได้รับการยืนยัน |
| การใช้งาน | ROV / หุ่นยนต์ใต้น้ำ / ระบบตรวจสอบ |
เกณฑ์สำคัญในการออกแบบสายเทเธอร์ ROV
- การลอยตัวแบบควบคุม: ช่วยยืนยันน้ำจืดหรือน้ำทะเล และยืนยันว่าจำเป็นต้องมีเป้าหมายที่เป็นกลาง เป็นบวกเล็กน้อย หรือเป้าหมายอื่น
- เส้นผ่านศูนย์กลางและแรงต้านน้ำต่ำ: เลือกเส้นผ่านศูนย์กลางภายนอกให้เหมาะสมโดยไม่ลดทอนตัวนำ ฉนวน การป้องกันใยแก้ว หรือความสามารถในการรับภาระทางกล
- ความต้านแรงดึง: ระบุแรงดึงขณะใช้งานและแรงดึงจนขาดที่ต้องการ เพื่อให้กำหนดขนาดส่วนรับแรงแยกจากตัวนำได้
- การกันน้ำ: เลือกโครงสร้างการปิดกั้นน้ำและเปลือกสายจากการสัมผัส แรงดัน ปลายสายเคเบิล และการจัดเรียงตัวเชื่อมต่อ
- โครงสร้างที่ยืดหยุ่น: พิจารณาการตีเกลียวของตัวนำ วัสดุเปลือก วิธีปล่อยและเก็บสาย ล้อม้วน และระบบจัดการสายเทเธอร์
- การส่งผ่านแบบไฮบริด: ระบุกำลัง สัญญาณ Ethernet และฟังก์ชันไฟเบอร์ รวมถึงความต้องการในการแยกและการป้องกัน
การใช้งาน
งานที่มักนำมาหารือ ได้แก่ ROV สำหรับงานตรวจสอบ หุ่นยนต์ใต้น้ำ กล้องใต้น้ำ ระบบโซนาร์ การตรวจสอบการเพาะเลี้ยงสัตว์น้ำ การตรวจสอบเขื่อนและอ่างเก็บน้ำ การตรวจสอบนอกชายฝั่ง การวิจัยทางทะเล เซ็นเซอร์ใต้ทะเล และระบบติดตามใต้น้ำ ความเหมาะสมสำหรับไซต์งานเฉพาะใดๆ ขึ้นอยู่กับโครงสร้างสายและขีดจำกัดการปฏิบัติงานที่ได้รับการยืนยัน
วิธีระบุสายเทเธอร์ ROV ของคุณ
คุณไม่จำเป็นต้องออกแบบชั้นสายเคเบิลก่อนที่จะติดต่อเรา ส่งข้อกำหนดของระบบแล้ว DEV CABLE สามารถเตรียมโครงสร้างสายเพื่อตรวจสอบได้ คำขอใบเสนอราคา (RFQ) ที่มีข้อมูลครบถ้วนทางเทคนิคควรประกอบด้วย:
- ROV หรือการใช้งานอุปกรณ์ใต้น้ำ
- ความลึกของการปฏิบัติงานและวิธีปล่อยอุปกรณ์ลงน้ำ
- น้ำจืดหรือน้ำทะเล
- ความยาวสายเทเธอร์ที่ต้องการ
- แรงดันและกระแสสูงสุด
- ประเภทสัญญาณหรือโปรโตคอลการสื่อสาร
- ข้อกำหนด Ethernet และรายละเอียดลิงก์
- ข้อกำหนดไฟเบอร์โหมดเดี่ยวหรือมัลติโหมด
- จำนวนและขนาดของตัวนำ
- เส้นผ่านศูนย์กลางภายนอก (OD) สูงสุดที่ต้องการ
- แรงดึงขณะใช้งานและแรงดึงจนขาดที่ต้องการ
- เป้าหมายที่เป็นกลาง เป็นบวกเล็กน้อย หรือเป้าหมายลอยตัวอื่นๆ
- ข้อกำหนดขั้วต่อ ข้อต่อทะลุผนังกันน้ำ (penetrator) หรือปลายสายที่ยังไม่เข้าขั้ว
- จำนวนการสั่งซื้อ ปลายทาง และเอกสารที่จำเป็น
คำถามที่พบบ่อย
สายเคเบิลโยง ROV ที่ลอยตัวเป็นกลางคืออะไร?
สายเทเธอร์ใต้น้ำที่ออกแบบการลอยตัวให้ลดแรงในแนวดิ่งที่สายกระทำต่อ ROV โดยกำหนดเป้าหมายตามประเภทน้ำ โครงสร้างสาย และสภาพใช้งาน
อะไรคือความแตกต่างระหว่างการลอยตัวที่เป็นกลางและเชิงบวก?
การลอยตัวเป็นกลางช่วยลดแรงสุทธิที่ทำให้สายจมหรือลอยขึ้น ส่วนสายที่มีการลอยตัวเป็นบวกเล็กน้อยจะมีแนวโน้มลอยขึ้น เลือกพฤติกรรมให้เหมาะกับ ROV สิ่งกีดขวาง กระแสน้ำ และวิธีจัดการสาย
สายเชื่อมต่อ ROV หนึ่งสายสามารถพกพาทั้งพลังงานและข้อมูลได้หรือไม่?
ได้ โครงสร้างไฮบริดสั่งทำสามารถรวมตัวนำไฟฟ้า คู่สัญญาณ องค์ประกอบ Ethernet ที่ผ่านการตรวจสอบสมรรถนะ และ/หรือใยแก้วนำแสงเข้าด้วยกัน การผสมผสานขั้นสุดท้ายจะกำหนดเส้นผ่านศูนย์กลาง การลอยตัว ความยืดหยุ่น และการออกแบบทางกล
สามารถปรับแต่งเส้นผ่านศูนย์กลางของสายเคเบิลได้หรือไม่?
ได้ ภายใต้ข้อจำกัดของขนาดตัวนำ ฉนวน ชีลด์ การป้องกันใยแก้ว ความต้านแรงดึง และการลอยตัว แจ้งเส้นผ่านศูนย์กลางภายนอกสูงสุดที่ต้องการใน RFQ ได้ โดยต้องตรวจแบบก่อนยืนยันค่า
สามารถออกแบบสายเทเธอร์สำหรับน้ำทะเลได้หรือไม่?
ได้ ระบุว่าเป้าหมายเป็นน้ำจืดหรือน้ำทะเล เนื่องจากความหนาแน่นของน้ำทำให้ผลการลอยตัวเปลี่ยนแปลงไป เปลือกสาย การปิดกั้นน้ำ วิธีเข้าปลายสาย และข้อกำหนดด้านสิ่งแวดล้อมอื่นๆ จะต้องได้รับการยืนยันด้วย
DEV CABLE สามารถพัฒนาสายใยแก้วนำแสง ROV ได้หรือไม่
พิจารณาได้ทั้งสายใยแก้วนำแสงล้วนและสายไฮบริดทองแดงร่วมกับใยแก้ว ทั้งแบบโหมดเดี่ยวและมัลติโหมด โดยยืนยันจำนวนใยแก้ว การป้องกัน การเข้าปลาย ข้อกำหนดลิงก์ และสภาพทางกลตามโครงการ
สายที่ผลิตเสร็จทุกความยาวผ่านการทดสอบความต่อเนื่องทางไฟฟ้า 100% ก่อนจัดส่ง
หมายเหตุทางวิศวกรรม
พิกัดสุดท้ายทางไฟฟ้า ทางกล การลอยตัว และความลึกขึ้นอยู่กับโครงสร้างสายเคเบิลที่ได้รับการยืนยันและเงื่อนไขการใช้งาน พารามิเตอร์ที่สำคัญทั้งหมดควรได้รับการตรวจสอบในระหว่างการตรวจสอบทางวิศวกรรมก่อนการผลิต ไม่มีระดับการป้องกัน IP, ประเภท Ethernet, การรับรอง, ความลึก, แรงดึงจนขาด, แรงดัน, รัศมีการโค้งงอ หรือค่าอายุการโค้งงอ เว้นแต่จะปรากฏในข้อกำหนดโครงการที่ได้รับอนุมัติ